损耗替换零件的选型逻辑与生命周期管理
机械臂或自动化设备在长期运行中,关节轴承、直线导轨及连接销轴等易损件会因摩擦磨损逐渐产生间隙,这种微观层面的损耗若不及时干预,会导致定位精度下降及重复定位误差累积。选型替换件时,核心原则并非盲目追求原厂高价配件,而是依据设备铭牌上的型号参数,核对零件的材质硬度、公差等级以及表面处理工艺。例如,常见的碳钢销轴若原配为经过渗碳淬火处理,替换品必须具备同等或更优的HRC硬度指标,以确保在高频往复运动中抵抗塑性变形。
建立严密的备件库存管理体系是维持设备稳定运行的前置条件。通过记录每次更换零件的日期、运行时长或动作循环次数,可以绘制出行部件的磨损曲线,从而预测剩余寿命。当监测到某类零件的更换周期显著缩短,或设备出现异常振动频率时,应立即对该批次零件进行材质溯源核查,排除因原材料缺陷导致的早期失效风险,确保替换件与原始设计工况相匹配,避免因部件强度不足引发连带损坏。
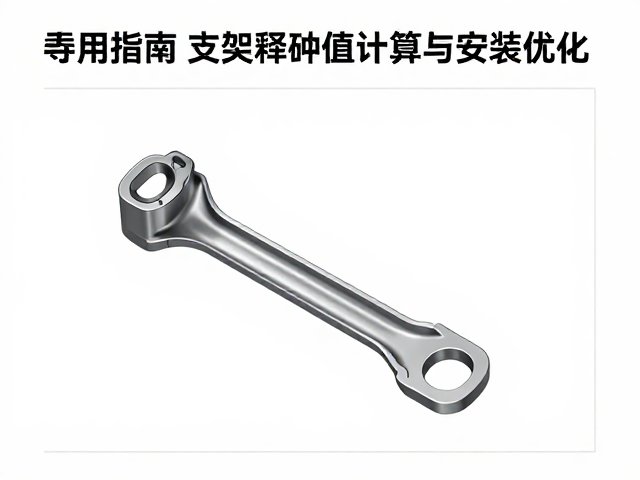
支架臂释放值的物理定义与计算模型
支架臂的释放值,在机械动力学中通常对应为关节轴承或线性模组在无负载状态下的空程误差或反向间隙。这一数值直接决定了机械臂在停止指令下达后的实际驻留点与理论指令点之间的偏差。计算该值需结合设备的机械结构参数,对于采用谐波减速器或精密行星减速器的关节,释放值主要体现为传动链中的齿隙;而对于直线滑轨结构,则表现为滑块与导轨间的配合间隙。获取准确数据需通过千分表固定于机械臂末端执行器,在驱动电机反转瞬间记录位移变化量,此过程需在完全卸载外力且温度恒定的环境下进行,以消除热胀冷缩对测量结果的干扰。
计算公式需基于具体的机械拓扑结构进行推导。若为多自由度串联机械臂,总释放误差表现为各关节释放值的矢量叠加。对于单轴直线模组,释放值 $\Delta L$ 可通过测量正向行程终点与反向行程终点的位置差的一半近似估算,即 $\Delta L = (P_{forward} - P_{reverse}) / 2$。在实际工程应用中,还需考虑润滑脂粘度变化对间隙的影响,低温环境下润滑脂凝固可能导致等效释放值增大,因此在不同工况下进行的数值修正也是计算模型中不可或缺的一环,确保数据能真实反映设备在动态负载下的机械特性。
安装优化策略与精度校准流程
安装过程中的优化措施应聚焦于接触面的平行度与同轴度控制。支架臂与底座或相邻连杆的连接螺栓,需采用扭矩扳手分次均匀紧固,严格遵循对角锁紧原则,防止因受力不均导致法兰面扭曲,进而引发附加弯矩。在装配轴承或导向轴时,严禁直接敲击,应使用专用压具或温差配合法进行安装,确保零件内部游隙不被破坏。同时,清洁安装界面,去除氧化皮、毛刺及残留油污,保证金属间直接接触的紧密性,减少因微观不平度导致的初始间隙。
安装完成后的精度校准是验证释放值控制效果的关键环节。利用高精度激光干涉仪或经纬仪对机械臂各轴进行空间点位复现测试,对比理论坐标与实际坐标的偏差分布。若发现系统性误差,需通过调整安装垫片厚度或修正伺服电机零点参数进行补偿。对于因机械结构磨损导致的非线性误差,可引入软件层面的反向间隙补偿参数,通过控制器对电机指令进行微调,抵消机械释放值带来的影响。定期执行空载全行程运行测试,观察各关节在极限位置的回位一致性,确保优化措施长期有效。