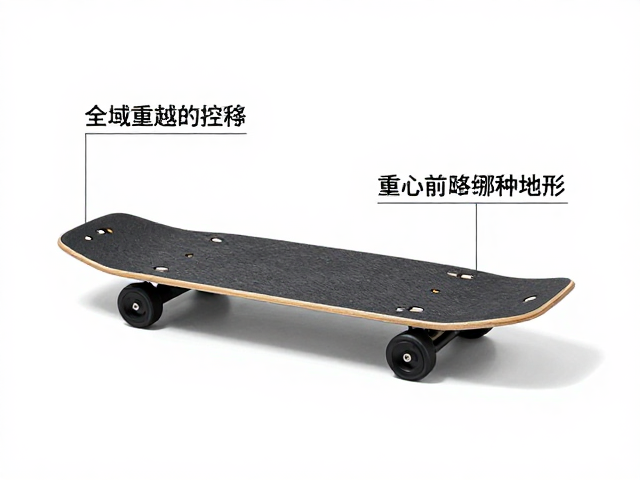
全域穿越板核心重量分布的科学逻辑
全域穿越板的操控特性高度依赖于底盘组件与动力单元的重量比例,这种物理特性直接决定了车辆在复杂地形下的抓地力表现与动态响应。工程师在设计此类设备时,通常会将高密度部件如电池组、电机及减速机构尽量向中心区域或低重心位置布置,以最小化转动惯量。这种布局并非单纯为了减轻总重,而是通过优化质量分布,使车辆在加速、制动和转弯时减少因惯性导致的姿态剧烈变化。对于用户而言,理解这一物理基础有助于在操作中预判车辆的动态行为,特别是在面对湿滑路面或松软沙地时,合理的重量感知能提升对车身稳定性的掌控。
在实际应用中,核心重量的控制效果会因地形材质的差异而产生显著变化。硬质路面下,轻量化设计有助于提升加速效率并降低能耗;而在越野场景中,适当的配重前移或中心下沉能增强前轮或驱动轮的附着力。许多专业改装案例显示,通过调整悬挂几何结构或重新定位电池仓,可以显著改变车辆的扭矩输出特性。这种调整不需要依赖复杂的电子设备,而是基于严密的力学计算,确保每一克重量都服务于车辆的通过性。用户在日常维护中,应关注核心部件的紧固状态,避免因螺丝松动或支架变形导致重心偏移,进而引发不可控的侧翻或打滑风险。
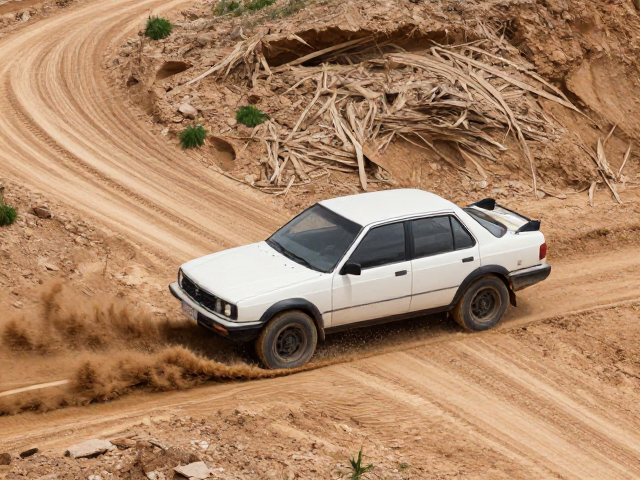
重心前移对全地形通过性的实际影响
重心前移是提升全域穿越板爬坡能力和崎岖路面稳定性的重要手段,其核心原理在于增加前部驱动单元的垂直载荷,从而最大化轮胎与地面的摩擦力。当车辆处于上坡姿态时,重力分量会自然向后偏移,导致前轮抓地力不足,进而引发动力空转或动力中断。通过人为或设计上的重心前移,可以抵消这一不利趋势,使车辆更顺畅地越过陡坡或障碍。这种技巧在泥地、雪地或碎石路段尤为关键,因为松散介质无法提供足够的支撑力,必须依靠轮胎的垂直压力来穿透表层,触及底层坚实土壤。
操作层面的重心前移可以通过身体姿态调整实现,例如在行进中保持上半身前倾,双手自然下垂或微屈,使身体重心轴线落在车辆前后轮之间偏前的位置。这种姿态不仅符合人体工学,能减少长时间驾驶带来的疲劳,还能让车辆像滑板一样对路面变化做出更灵敏的反应。需要注意的是,重心前移并非无限度,过度前倾可能导致后轮离地,破坏车辆的平衡三角区,特别是在高速转弯或紧急避障时,可能引发甩尾或侧滑。因此,驾驶员需根据地形变化动态调整身体重心,在平路保持居中,在爬坡或复杂路段适度前移,以实现最佳的操控平衡。
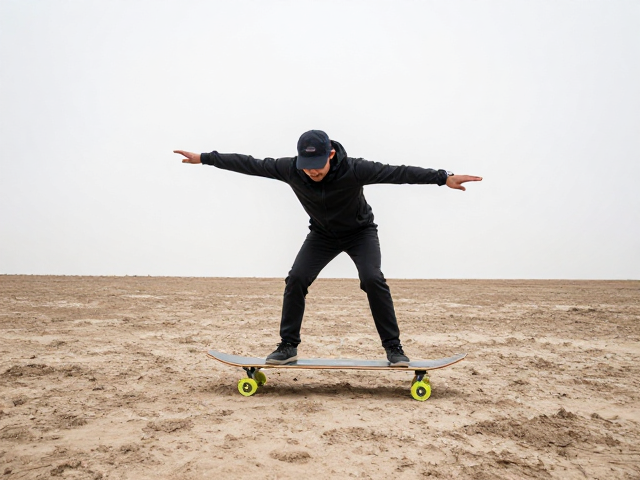
地形适应与动态平衡的操作细节
全域穿越板在不同地形下的表现,很大程度上取决于驾驶员对动态平衡的细微掌控。在平坦路面,保持车辆水平状态可获得最高的行驶效率和最低的能耗;而在非铺装路面,完全的水平姿态往往会导致底盘托底或悬挂行程不足。驾驶员需通过腿部微调和核心肌群的参与,像冲浪者一样感知路面起伏,主动调整车身姿态。这种技巧要求驾驶员具备高度的专注力和身体协调性,能够在毫秒级别内做出反应,确保车辆始终处于最佳接地状态。
面对连续颠簸或坑洼路段,单纯依靠车辆悬挂系统难以完全吸收冲击力,此时需要驾驶员配合动作进行“主动悬挂”操作。通过膝盖和脚踝的缓冲,吸收高频震动,同时利用核心力量稳定上半身,防止身体随车辆剧烈晃动而失去平衡。这种操作方式能有效降低机械部件的疲劳损伤,延长车辆使用寿命。同时,合理的重心管理能减少轮胎与地面的异常磨损,特别是在高速过弯时,适当的外倾角调整和重心转移,能显著提升过弯的流畅度和安全性。驾驶员应通过反复练习,形成肌肉记忆,使身体姿态与车辆动态达到高度同步,从而在各种复杂环境下保持从容与稳定。