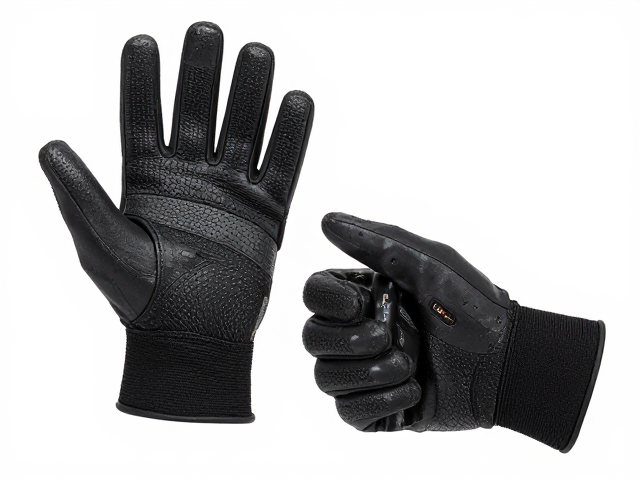
手套集成行程录制机具的核心原理与作业逻辑
手套集成行程录制机具通过在柔性导电材料或微型传感器阵列中嵌入高灵敏度位移反馈模块,实现对手部动作轨迹的数字化捕捉。这种设计摒弃了传统刚性机械臂对复杂空间适应性的不足,利用柔性电子皮肤技术,将指尖及手掌关键节点的三维坐标变化实时转化为数据流。当操作者执行抓取、旋转或推拉动作时,内置的应变片或光学霍尔元件能精确记录关节角度变化与位移距离,形成高保真的运动轨迹模型。
在高度变化场景中,该设备的核心优势在于其解耦了操作者的生理动作与机械执行端的空间映射关系。传统作业模式中,操作员需频繁调整站姿或借助升降平台以匹配不同高度的工作面,而集成式录制机具能自动补偿垂直方向的位移偏差。系统通过算法识别出手部在Z轴上的移动轨迹,并将其映射到机械执行机构或虚拟控制域,使得操作员在原地或小幅移动中即可覆盖不同高程的作业需求,大幅降低了因高度适配带来的无效工时。
多高程环境下的姿态校准与数据映射
面对工业现场或建筑施工中常见的非平面作业面,设备的初始校准是确保数据准确性的关键步骤。操作员需在标准高度基准点进行零点设定,随后通过预设的算法逻辑,自动建立从手部生理坐标系到作业空间坐标系的映射关系。这一过程无需人工干预复杂的参数设置,而是通过设备内置的惯性测量单元(IMU)与位置传感器融合技术,实时修正因身体倾斜或重心转移产生的误差。
在实际操作中,当作业面高度发生显著变化,例如从地面提升至两米高的支架位置,手套传感器能感知到手部抬升过程中的加速度与位移变化。系统会自动调整行程录制的灵敏度阈值,防止因动作幅度增大导致的数据溢出或失真。这种动态调整机制确保了无论是在低矮空间精细操作,还是高空大范围作业,录制的行程数据均保持线性一致,为后续的自动化复现或效率分析提供可靠的数据支撑。
复杂工况中的效率优化策略
在高度多变的生产环境中,作业效率的提升依赖于对录制数据的深度挖掘与流程重构。通过分析历史行程数据,可以识别出行进路径中的冗余动作与低效停顿。例如,在组装或巡检作业中,操作员可能在不同高度间存在不必要的往返移动。利用行程录制机具生成的轨迹热力图,管理者可以优化工作站布局或调整工具摆放位置,使常用物品处于操作员自然伸展的最优高度区间,从而减少大幅度肢体运动带来的疲劳感。
此外,该技术在标准化作业流程的制定中具有显著价值。通过记录熟练操作员在不同高度下的最佳运动轨迹,可生成标准化的作业指导模型。新员工或自动化设备可通过复现这些经过验证的高效路径,快速适应多高程作业需求。这种基于真实行为数据的流程优化,避免了理论计算与实际操作之间可能存在的偏差,使得作业流程在不同高度条件下均能维持稳定的高效率输出。
技术局限性与现场维护要点
尽管手套集成行程录制机具在适应高度变化方面表现优异,但其精度受限于环境干扰因素。强磁场、极端温度或剧烈震动可能影响传感器的信号稳定性。因此,在户外高空作业或重型机械旁使用时,需定期检查传感器的封装完整性与连接线的稳固性,确保数据采集的连续性。定期使用标准位移台进行离线校验,是维持设备长期精度的必要措施。
此外,数据处理与存储的管理也是影响作业效率的重要环节。高频率的轨迹数据会产生庞大的信息量,若缺乏有效的筛选与压缩机制,可能导致系统延迟。建议在现场部署边缘计算模块,对原始数据进行初步滤波与特征提取,仅上传关键动作片段与高度变化日志。这种分层处理策略既保证了核心数据的完整性,又降低了网络传输压力,确保在多高程、高并发的作业场景中,系统响应依然迅速且稳定。