雪地附着力与板底几何的协同机制
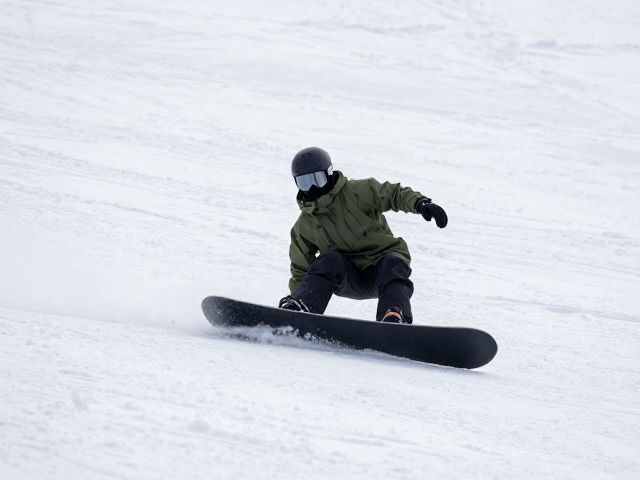
GNU旷野系列雪板的核心设计哲学在于应对未压雪道的复杂地形,其板底采用的“Zero-Camber”零拱形结构配合Vise 2.0技术,旨在通过板底的波浪形几何设计最大化接触面积。这种设计并非单纯追求静态稳定性,而是利用板刃与雪面的多点接触,在粉雪或碎雪环境中提供更均匀的压力分布。当滑行者切入未压雪道时,板底的Vise结构能像吸盘一样贴合不规则的雪面,减少板头翘起导致的失控感,从而在松软雪层中维持可预测的转向轨迹。
板芯部分采用的混合木料结构,通常结合竹子与硬木,这种材质组合提供了独特的阻尼特性。在未经人工平整的雪道上,雪块和冰砾会频繁撞击板面,混合木芯能有效吸收高频震动,防止力量传递至滑行者的腿部。这种物理特性使得板子在高速穿越乱雪区时,依然能保持清晰的反馈感,让滑行者通过板身感知前方地形变化,而非被剧烈的颠簸干扰判断。
转向力学与重心控制的动态平衡
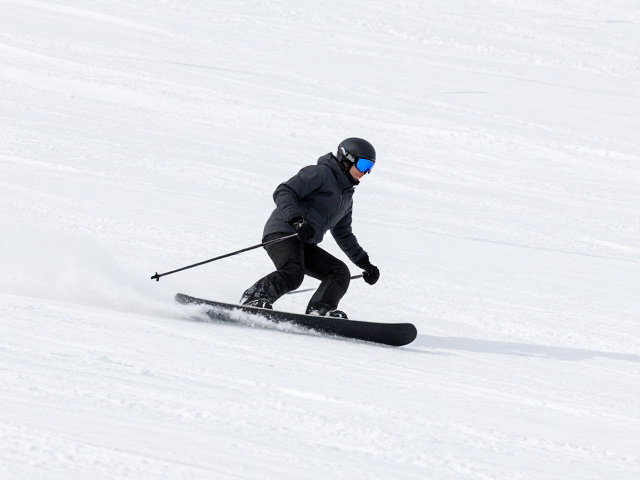
在未压雪道的极限操控中,转向的发起往往依赖于对板腰宽度的精准利用。GNU旷野系列通常拥有较宽的腰宽设计,这一几何特征允许滑行者在深粉环境中通过更大的倾角切入,从而产生足够的向心力对抗雪阻。转向过程中,重心需严格跟随板刃运动轨迹,通过脚踝的微调来引导板头指向预期路径。这种操控方式要求滑行者放弃对硬雪道直线滑行的惯性依赖,转而采用更流畅、连续性更强的弧线运动。
板尾的对称或近对称设计(Twin-tip)为非对称转向提供了物理基础。在应对侧向风或不规则雪堆时,滑行者可利用板尾进行反向支撑或借力修正姿态。这种操控技巧在狭窄的林间或陡坡地带尤为关键,通过板尾的细微触碰改变重心支点,能够迅速调整滑行方向,避免陷入深雪陷阱。这种动态平衡并非依赖蛮力压制,而是通过板身弹性与人体重心的协同,实现四两拨千斤的操控效果。
地形适应性与滑行节奏的构建
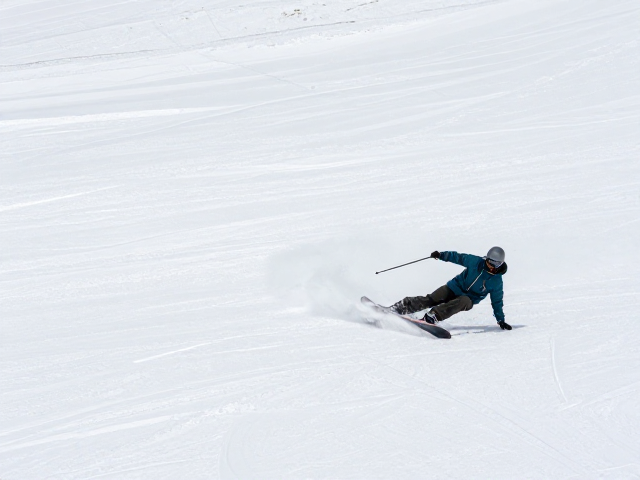
未压雪道的地形特征具有高度随机性,从浅层粉雪到深层硬雪包,雪况变化要求滑行节奏具备极强的可塑性。GNU旷野雪板的侧边刃弧度经过优化,能够在不同雪质中快速切换抓地力模式。在浅层粉雪中,板身较柔,易于通过扭动身体完成小半径绕弯;而在深层硬雪或冰状雪面,板身的刚性支撑则能确保板刃切入雪层,提供稳定的滑行基准。这种多场景适应性使得滑行者无需频繁更换装备,即可应对整条山路的复杂变化。
滑行节奏的构建还体现在对能量释放的管理上。在长距离未压雪道滑行中,持续的紧张姿态会导致肌肉疲劳,进而引发动作变形。利用雪板的反弹力,滑行者可以将部分下压力转化为向前的推进力,减少体力消耗。通过观察雪面纹理和自然形成的滑行通道,选择阻力最小的路径,结合板身的弹性反馈,形成连贯的滑行韵律。这种节奏感是提升未压雪道操控效率的关键,它使得技术动作不再是孤立的片段,而是与环境互动的连续过程。