无人机搭载空气测温机具的应用场景与核心需求
无人机在农业植保、电力巡检及环境监测领域的应用日益广泛,其中搭载空气测温机具进行高空数据采集已成为常见作业模式。由于作业环境常涉及高湿度水汽、降雪或结冰条件,传统开放式传感器极易因冷凝水附着或冰霜覆盖导致读数漂移甚至完全失效。确保测温数据的准确性与设备的持续运行能力,直接决定了无人机作业的有效载荷效率及后期数据清洗的工作成本。
防潮防雪堵塞方案的核心在于构建严密的物理隔离与热力学平衡机制。空气测温机具通常包含高精度温度传感器、防护罩、加热元件及空气流通结构。在无人机悬停或低速飞行状态下,周围气流相对静止,若防护设计不当,积雪容易堆积在进风口或传感器表面,形成隔热层,导致测量值远低于实际气温。因此,方案需从材料表面特性、内部加热逻辑以及气流动力学三个维度进行系统性整合,以应对复杂气象条件下的数据失真问题。
物理结构设计与疏水防堵机制
防护罩的材料选择是抵御积雪和潮湿的第一道防线。采用经过疏水涂层处理的工程塑料或金属材质,能够显著降低水滴和融雪在表面的附着力。疏水涂层通过降低表面自由能,使接触角大于150度,使得降落的雪花或凝结的水珠在重力或微弱气流作用下迅速滑落,避免在传感器探头周围形成积冰层。这种物理特性的优化,能够减少因冰层包裹导致的热传导延迟,确保传感器能快速响应环境温度的变化。
进风口的结构设计需兼顾防尘与防堵的双重需求。常见的解决方案包括采用迷宫式进风通道或百叶窗式导流板,内部设置细密的防虫网以阻挡大颗粒杂质,同时利用空气动力学原理引导气流平稳流过传感器表面。在降雪环境中,进风口边缘通常设计为倾斜或圆角过渡,防止雪花直接堆积在死角。此外,防护罩内部需预留足够的缓冲空间,避免传感器探头紧贴内壁,确保空气能够自由对流,减少因局部温差造成的测量误差。
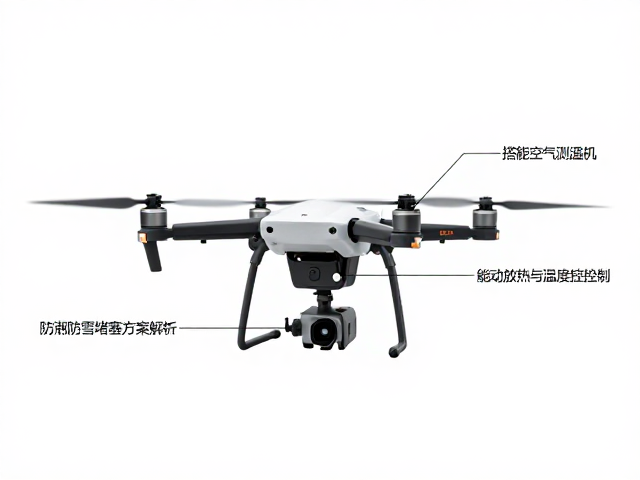
主动加热与温度控制逻辑
在低温高湿环境下,被动防护往往不足以应对结冰风险,主动加热模块成为关键组件。加热元件通常集成在防护罩内部或传感器基座附近,通过微控制器根据环境温度实时调节加热功率。当检测到温度低于冰点或湿度接近饱和状态时,加热模块启动,维持防护罩表面温度略高于环境温度2-5摄氏度,从而防止水汽凝结成冰。这一过程需精确控制加热功率,避免因过热导致传感器读数偏高,造成数据偏差。
温度控制逻辑需具备动态响应能力,以平衡能耗与防护效果。无人机电池容量有限,长时间高功率加热会显著缩短作业时间。因此,控制系统通常采用PID算法或模糊逻辑,根据风速、环境温度和湿度传感器的反馈,动态调整加热策略。在微风且干燥环境下,降低加热功率以节省电量;而在大风雪或高湿环境中,则提升加热功率以确保护罩不结冰。部分方案还引入了预热机制,在无人机起飞前或进入作业区域前预先加热防护罩,防止冷启动时的瞬时结露。
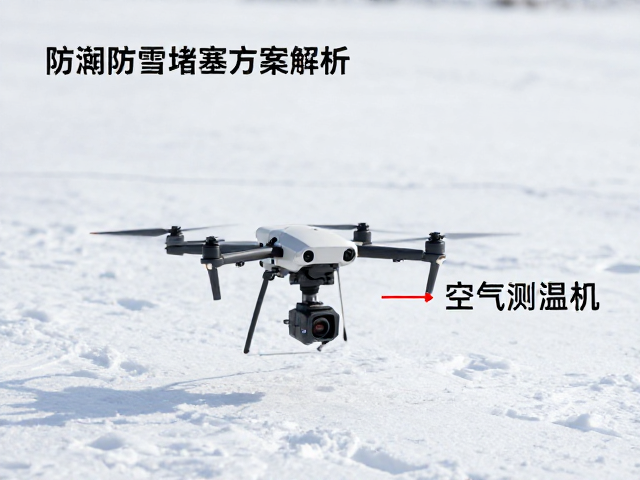
气流动力学优化与散热管理
无人机自身飞行产生的下洗气流会对测温数据造成干扰,尤其是在悬停或低速作业时。为了获得真实的环境气温,测温机具需设计为与无人机机身气流隔离的结构。一种有效方案是将传感器探头置于远离电机和螺旋桨的气流稳定区,或采用独立支架将探头延伸至机身下方无干扰区域。同时,防护罩内部可设置导流叶片,引导环境空气以恒定速度流过传感器敏感元件,避免局部气流停滞导致的热积聚或冷点。
散热管理同样重要,特别是在高温或高负荷加热状态下。防护罩需具备良好的热传导路径,将加热元件产生的多余热量迅速散发至周围空气中,防止热量积聚在传感器周围影响测量精度。部分设计采用双壁结构,中间设置空气隔热层,既保证了加热效率,又减少了热量向传感器本体的直接传导。此外,定期自检程序可监测防护罩内外温差,若发现温差异常,可能提示加热模块故障或散热通道堵塞,需及时预警或自动调整工作参数。
数据校准与误差补偿策略
即使物理防护和加热机制完善,环境因素仍可能对测量结果产生微小影响。为了提升数据准确性,需建立严密的误差补偿模型。传感器出厂时需经过标准气候室下的多点校准,获取不同温度和湿度条件下的偏差数据。在实际作业中,无人机搭载的算法可根据实时采集的湿度、气压数据,结合历史校准曲线,对原始温度读数进行修正。这种软性补偿能够有效消除因防护罩材料热容、加热不均或气流扰动带来的系统性误差。
长期运行中,传感器老化和防护罩污染会导致校准参数漂移。因此,方案中需包含自校准或在线校准机制。例如,利用无人机起飞前的地面静止数据作为基准,或定期返回降落点进行短时环境比对,动态更新校准系数。此外,数据后处理环节可设置阈值过滤,剔除因瞬时结冰或加热波动产生的异常跳变数据,确保最终输出的气温序列具备较高的时间连续性和空间一致性,满足农业、电力或气象领域的数据分析需求。