积雪感应器的物理基础与电磁感应原理
积雪覆盖在传感器表面会改变介质的介电常数,进而影响电磁波的传播特性。传统的感应器多采用电阻式或光电式原理,但在复杂气象条件下,电磁感应技术通过检测线圈电感量的变化来识别积雪厚度。当积雪附着在感应线圈表面时,介质的导磁率和介电性发生变化,导致线圈阻抗产生可测量的偏移。这种物理层面的信号转换,为后续的数字信号处理提供了高信噪比的原始数据源。
电磁感应技术能够穿透非导电介质,如雪、冰或塑料保护层,直接对目标区域进行探测。不同于光学传感器容易受到光线干扰,电磁波在积雪中的衰减特性与积雪密度和含水量密切相关。通过发射特定频率的交变磁场,传感器能够捕捉回波信号的相位和幅度变化。这种基于物理场互动的检测方式,确保了在暴雪、大雾等极端视觉受阻环境下,依然能获取稳定的状态信息,为多目标锁定提供可靠的物理依据。
数字信号处理中的特征提取与滤波
原始模拟信号经过高精度模数转换器(ADC)后,转化为离散的数字序列。为了从噪声中提取有效的积雪厚度或密度特征,系统通常采用数字滤波器进行预处理。高频噪声如电路内部的热噪声或外部电磁干扰,会通过低通滤波或带通滤波被剔除。随后,利用离散傅里叶变换(DFT)或快速傅里叶变换(FFT)分析信号频谱,识别出行波传播过程中的特征频率点。这些特征点直接对应于积雪层的物理状态,是后续算法判断的基础。
特征提取后,数据进入多维空间映射阶段。每个检测单元不仅输出单一数值,而是结合时间序列数据,形成包含振幅、相位、频率偏移的综合特征向量。通过卡尔曼滤波等算法,系统对连续帧的数据进行平滑处理,消除瞬时抖动。这种数字化的处理流程,使得传感器能够区分静态积雪与动态变化,如正在降落的新雪或融化过程中的冰层。高维特征向量为多目标识别提供了丰富的信息维度,避免了单一阈值判断带来的误报。
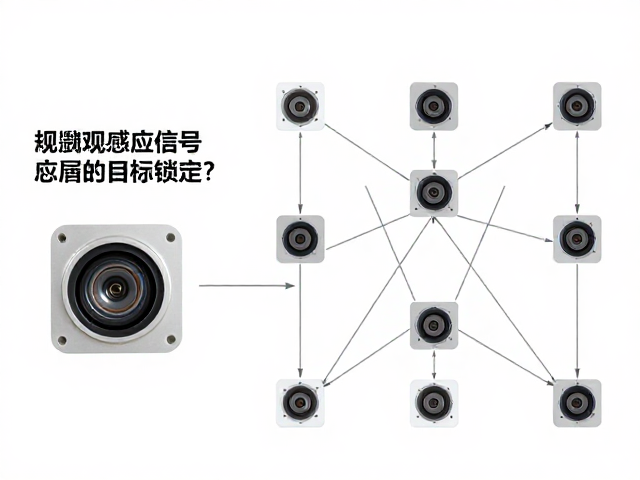
多目标锁定的算法逻辑与空间解算
多目标锁定并非传统雷达中的距离-速度二维锁定,而是指在复杂场景中,对多个离散积雪覆盖区域或不同物理特性的积雪层进行独立识别与跟踪。系统通过阵列式传感器采集数据,利用波达方向估计(DOA)算法或空间谱分析,确定积雪覆盖面的空间分布。每个检测点被视为一个潜在的目标节点,算法通过聚类分析将相邻且特征相似的点合并为单一目标实体。这种基于空间拓扑结构的解算方法,实现了对不规则积雪形态的精准分割。
在锁定过程中,系统利用时间相关性算法跟踪目标的移动或演变。即使积雪形态随时间发生微小变化,算法仍能通过特征匹配技术维持对同一积雪区域的持续跟踪。多目标锁定的核心在于区分独立实体,例如区分路面局部结冰与大面积降雪。通过建立目标间的距离约束和特征一致性模型,系统能够有效排除虚假目标。这种逻辑使得传感器能够在高密度积雪环境中,依然保持对各个独立覆盖区域的独立监控,互不干扰。
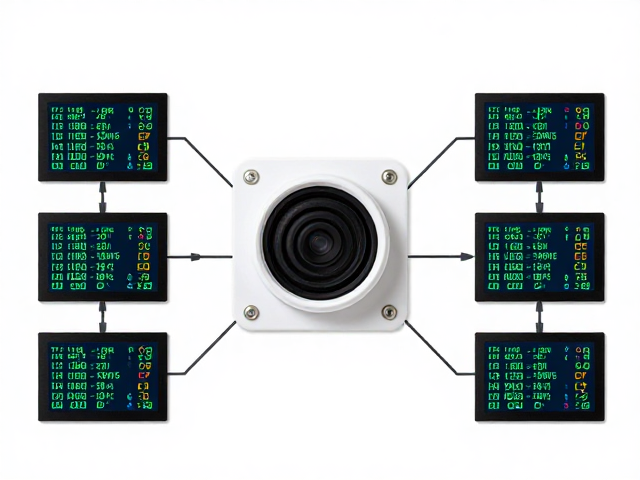
系统架构与实时数据交互机制
数字信号处理单元与主控系统之间通过高速串行接口进行数据交换。为了降低延迟,数据通常采用流水线处理架构。传感器前端采集的数据先经过本地微控制器进行初步滤波和特征压缩,再通过I2C或SPI接口传输至中央处理器。这种分层处理机制减少了总线带宽压力,确保了在多目标并行处理时系统的实时响应能力。实时交互要求数据帧结构标准化,包含时间戳、目标ID、置信度评分等关键字段,以支持后续系统的快速决策。
系统需处理高并发数据流,特别是在宽温域环境下,元件参数的漂移可能影响信号稳定性。因此,硬件设计中常引入自动增益控制(AGC)和数字校准回路。校准数据定期更新,以补偿因温度变化引起的基准漂移。在软件层面,多线程架构允许特征提取、目标锁定、数据融合等任务并行执行。这种严密的系统架构设计,确保了在极端工况下,电磁感应数字信号能够稳定、连续地输出多目标状态信息,满足高可靠性应用的需求。